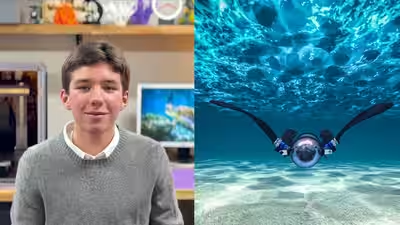
कनाडा के ओंटारियो के एक 16 वर्षीय छात्र ने एक रोबोटिक समुद्री कछुआ बनाया है जो अपने आप तैरता है, एक निर्धारित गहराई तक गोता लगाता है और झीलों और महासागरों में तैरते माइक्रोप्लास्टिक का पता लगाने के लिए एआई का उपयोग करता है। इवान बडज़ ने मई में 2026 रीजेनरॉन इंटरनेशनल साइंस एंड इंजीनियरिंग फेयर में परियोजना के लिए $50,000 की छात्रवृत्ति जीती, और भविष्य की पीढ़ियों के लिए सकारात्मक परिणामों के लिए गॉर्डन ई. मूर पुरस्कार भी जीता।मशीन की शुरुआत प्रभावशाली नहीं रही। बडज़ का पहला प्रोटोटाइप सीधे कनाडा में उसके दादा-दादी के पिछवाड़े के पूल के नीचे चला गया। उन्होंने इसे ईंट की तरह धँसने, तैरने या इसकी गहराई पकड़ने में असमर्थ होने का वर्णन किया। वह 2024 की गर्मी थी, और रोबोट को काम करने में लगभग 2,000 घंटे लगे, साथ ही इसके खोल पर लगे पानी के नीचे होलोग्राफिक कैमरे पर भी 2,000 घंटे लगे।
ओंटारियो कैंपिंग ट्रिप पर तड़कते कछुए से प्रेरित रोबोट कछुआ
यह विचार बुडज़ द्वारा उस वर्ष की शुरुआत में अपने परिवार के साथ कैंपिंग के दौरान देखे गए एक तड़क-भड़क वाले कछुए से आया था। वह इस बात से आश्चर्यचकित रह गए कि आंदोलन कितना तरल था, और उन्होंने कुछ ऐसा बनाने का फैसला किया जो इसकी नकल करे। कछुए सौंदर्यशास्त्र से परे एक व्यावहारिक विकल्प साबित हुए। वे कुशल तैराक हैं, जो लंबे अभियानों के लिए मायने रखता है जहां रिचार्ज करना कोई विकल्प नहीं है। वे शेल के अंदर सेंसर और इमेजिंग गियर ले जाने के लिए काफी बड़े हैं, और जलीय वातावरण में इतने आम हैं कि अन्य जीव उनसे डरते नहीं हैं।गति को सही करने के लिए, बडज़ ने अनुसंधान साहित्य और वीडियो का अध्ययन किया, फिर रिप्ले एक्वेरियम के कर्मचारियों से परामर्श किया कि हरे समुद्री कछुए के फ्लिपर्स वास्तव में कैसे जोर पैदा करते हैं। फ़्लिपर्स को CAD, 3D-प्रिंटेड में डिज़ाइन किया गया था, और एक कस्टम मल्टी-एक्सिस सर्वो तंत्र द्वारा संचालित किया गया था जो अपस्ट्रोक और डाउनस्ट्रोक के बीच हमले के कोण को बदलता है। कम्प्यूटेशनल द्रव गतिकी सिमुलेशन ने पानी में गिरने से पहले आकार को परिष्कृत किया। चेसिस के सामने एक गोलाकार गुंबद एक सपाट एंडकैप की तुलना में ड्रैग को 65% तक कम कर देता है।
10 माइक्रोन पर एआई माइक्रोप्लास्टिक का पता लगाना: होलोग्राफिक कैमरा कैसे काम करता है
गहराई नियंत्रण एक रैखिक सर्वो और दो सिरिंजों से निर्मित एक चर गिट्टी प्रणाली पर चलता है, जिसमें एक दबाव सेंसर एक पीआईडी लूप को खिलाता है। 20 से 150 सेमी के बीच परीक्षण में, इसने अपनी लक्ष्य गहराई को 5 सेमी के भीतर रखा। एक 9-अक्ष जड़त्वीय माप इकाई हेडिंग को संभालती है, और रोबोट ने 5 डिग्री से कम ट्रैकिंग त्रुटि के साथ 4×5 मीटर पूल में तीन-पास और चार-पास ग्रिड खोज पूरी की।पता लगाने वाला पक्ष वह है जहां एआई आती है। बडज़ ने 2025 की गर्मियों में होलोग्राफिक इमेजिंग सिस्टम का निर्माण शुरू किया था, और कठिन हिस्सा 10 माइक्रोन तक छोटे कणों को हल करने और प्लास्टिक को छोटे जीवों से अलग बताने के लिए हार्डवेयर को ट्यून करना था। जब आईएसईएफ आया, तब तक सिस्टम उस भेद पर 94% सटीकता हासिल कर रहा था।
माइक्रोप्लास्टिक लैब परीक्षण धीमा और महंगा क्यों है, और यह रोबोट क्या बदलता है
बड्ज़ मानक प्रक्रिया को जटिल कहते हैं। नमूने प्रयोगशाला में जाते हैं, छोटे बैचों के विश्लेषण में भी कई दिन लग जाते हैं और इसमें पैसे खर्च होते हैं। इनमें से कोई भी दूर-दराज की झील में काम नहीं करता, जहां पास में कोई प्रयोगशाला या प्रशिक्षित तकनीशियन नहीं है। उनका रोबोट उस पानी का विश्लेषण करता है जहां वह तैरता है।महासागर संरक्षण का अनुमान है कि हर साल 11 मिलियन मीट्रिक टन प्लास्टिक कचरा समुद्र में पहुंचता है, जिससे 1,300 से अधिक समुद्री प्रजातियां प्रभावित होती हैं। इस वर्ष के आईएसईएफ में 1,700 से अधिक छात्रों ने प्रतिस्पर्धा की, जिसमें कुल मिलाकर 7 मिलियन डॉलर से अधिक का योगदान हुआ। बुड्ज़ ने छात्रवृत्ति को विज्ञान या इंजीनियरिंग में विश्वविद्यालय की डिग्री के लिए लगाने की योजना बनाई है।

News Now Network deliver fast, accurate local news coverage, daily sports updates, and official press releases. Admin